数週間から数時間へ:LiMobile M2 + LiDAR360MLSによる道路標示認識の自動化
オーストラリアの大学が、道路標示モデルのトレーニング期間を数週間からわずか数時間に短縮した方法をご存じですか?この事例では、手作業によるコーディングをワンクリックのテンプレートマーキングに置き換え、99%の検出精度を実現したLiMobile M2 + LiDAR360MLSの具体的なワークフローを詳しく解説します。
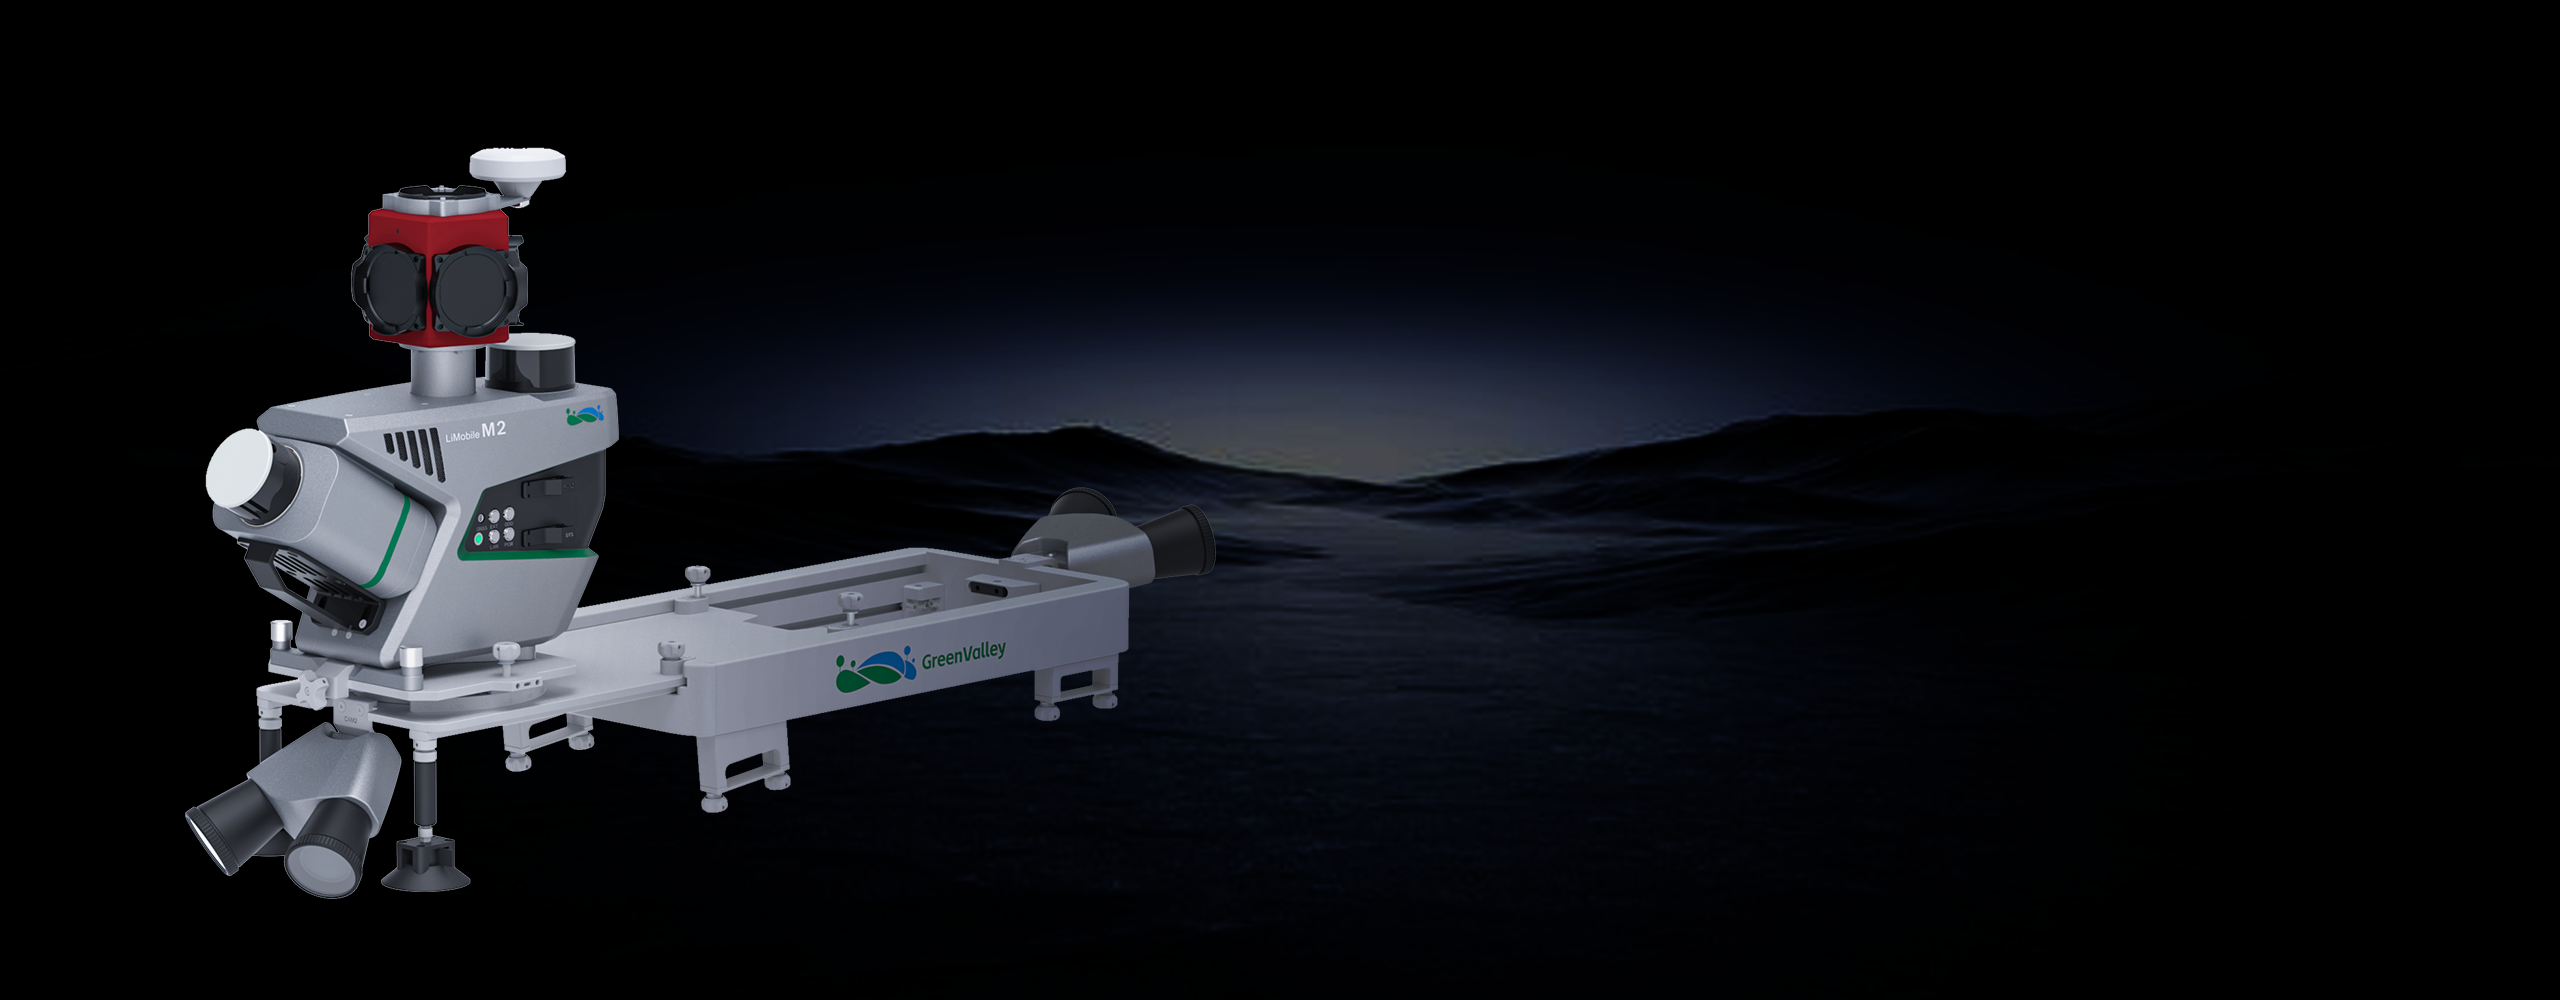
スマート交通および道路マッピングに携わるエンジニアリングチームにとって、信頼性の高い道路標示認識モデルの構築は、かつて技術的な難関を乗り越えるような作業でした。このプロセスには、PythonとTensorFlowに関する専門知識、何時間にも及ぶ手作業での点のラベリング、さらにモデルが正しく学習する保証のない長期のトレーニングサイクルが必要でした。経験豊富なチームでさえ、実用可能なモデルを1つ準備するのに数週間を費やしていました。 オーストラリアのニューサウスウェールズ大学(UNSW)土木工学部のチームも、まさにこのボトルネックに直面していました。同チームのプロジェクトでは、モバイルLiDARデータから道路標示を高精度に抽出する必要がありましたが、従来のワークフローは時間がかかりすぎるうえ、不確実性も高いものでした。しかし、GreenValleyのLiMobile M2モバイルマッピングシステムと、ディープラーニング機能を内蔵したLiDAR360MLSソフトウェアを導入したことで、状況は一変しました。
従来の道路標示認識ワークフロー
従来のセルフトレーニング手法では、不必要な手間が生じます。チームはトレーニングスクリプトを作成するためのプログラミングスキルを必要とし、その後、モデルが収束することを期待しながら、どの点にラベルを付けるべきかを何日もかけて試行錯誤します。ランダムな点のサンプリングでは重要なエッジ特徴を見落とすことが多く、実環境データでの検出率低下につながります。アノテーション、トレーニング、検証、再トレーニングという一連のサイクルが反復的なループとなり、プロジェクトの進行を遅らせます。 UNSWが必要としていたのは、コーディングを省略し、結果の取得まで一気に進める方法でした。
GVIソリューション:一度マーキングすれば、自動で学習
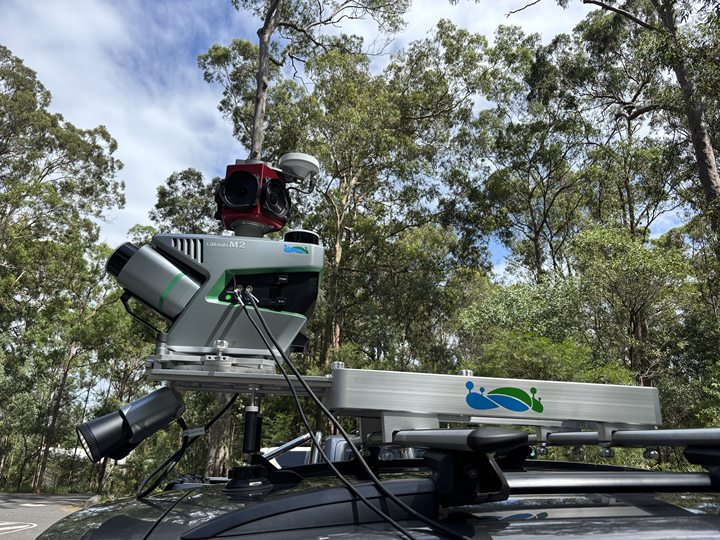
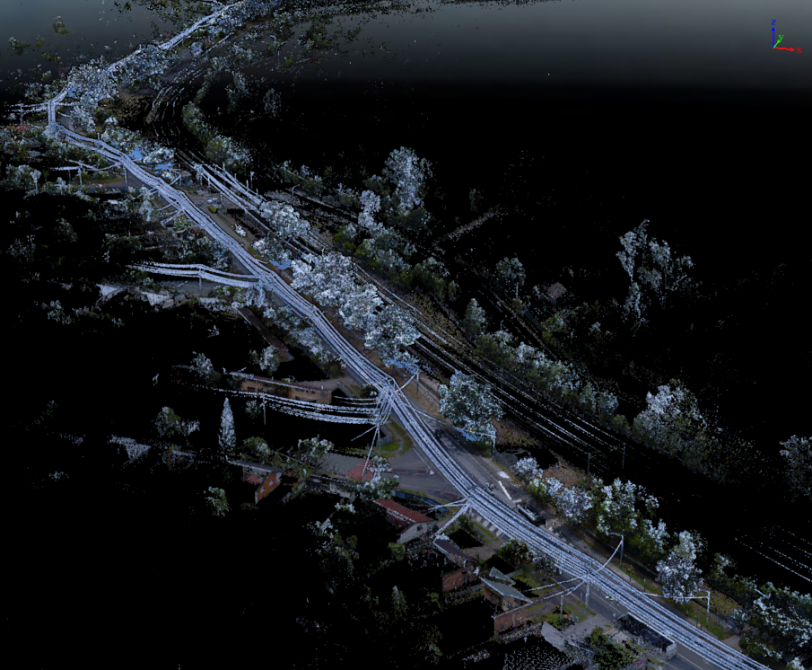
GreenValleyのアプローチは、従来のワークフローを根本から変革します。コードを記述してラベルを推測する代わりに、オペレーターは点群上で道路標識のテンプレートを一度マーキングし、輪郭を描いていくつかの主要点を指定するだけです。LiDAR360MLSに搭載された事前学習済みモデルがパターンを即座に認識し、追加の手順なしで自動学習を開始します。 UNSWのプロジェクトでは、チームがLiMobile M2システムを使用してブリスベンの道路網をスキャンし、路面標示の豊富な情報を余すことなく捉えたカラー点群データを収集しました。その後、点群内の右左折矢印、直進標示、その他の道路標示にラベルを付け、標示の種類ごとに一度だけ輪郭と主要点を指定しました。
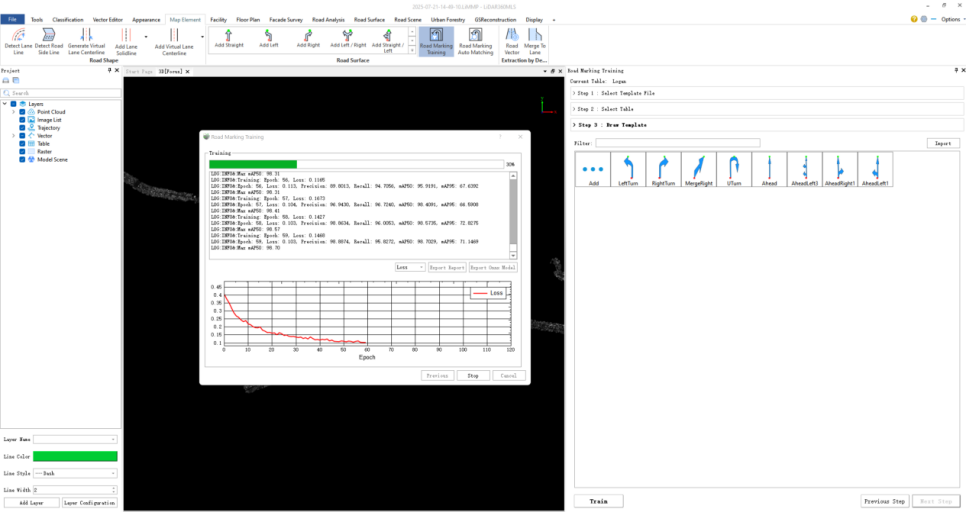
組み込み型のモデル学習と検証
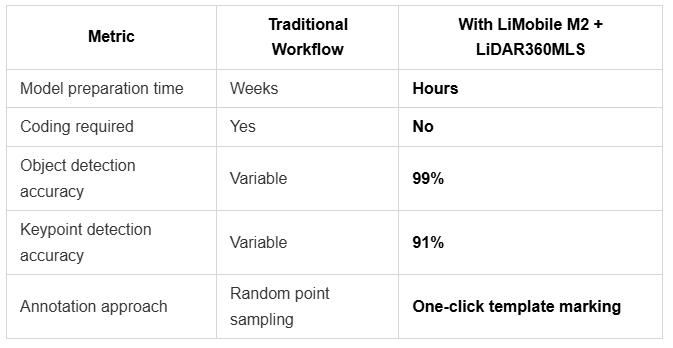
マーキングのアノテーションが完了すると、チームはLiDAR360MLSに組み込まれたモデル学習を実行しました。負荷の高い処理はソフトウェアによって自動的に行われ、物体検出モデルの学習精度99%、キーポイント検出モデルの学習精度91%を達成しました。 その後、LiDAR360MLSは精度レポートを生成し、モデルをデータセット全体に適用する前に、その性能を明確に確認できるようにしました。この検証工程により、手動でのコーディングや反復的なデバッグを行うことなく、モデルがプロジェクト要件を満たしていることを確認できました。
大規模な自動認識
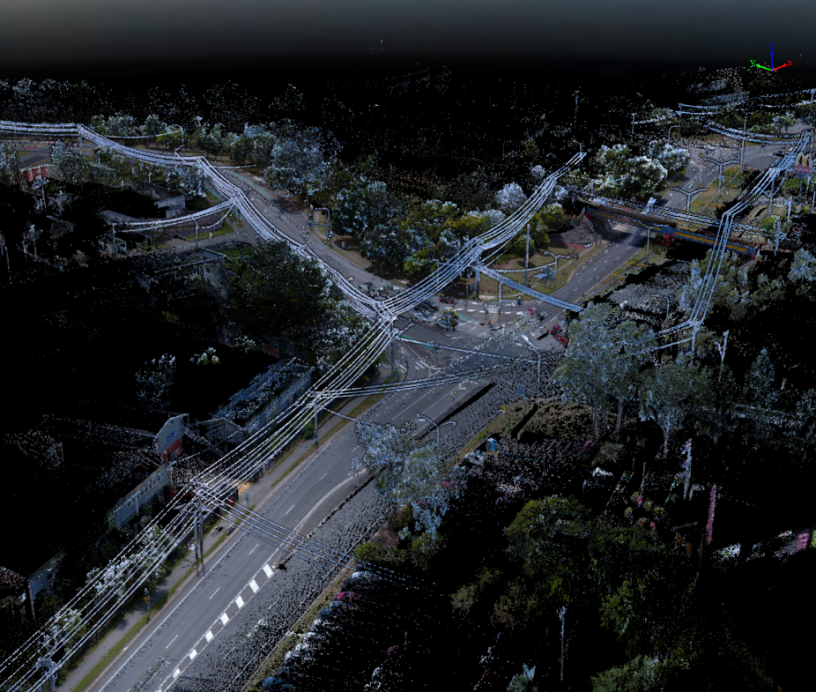
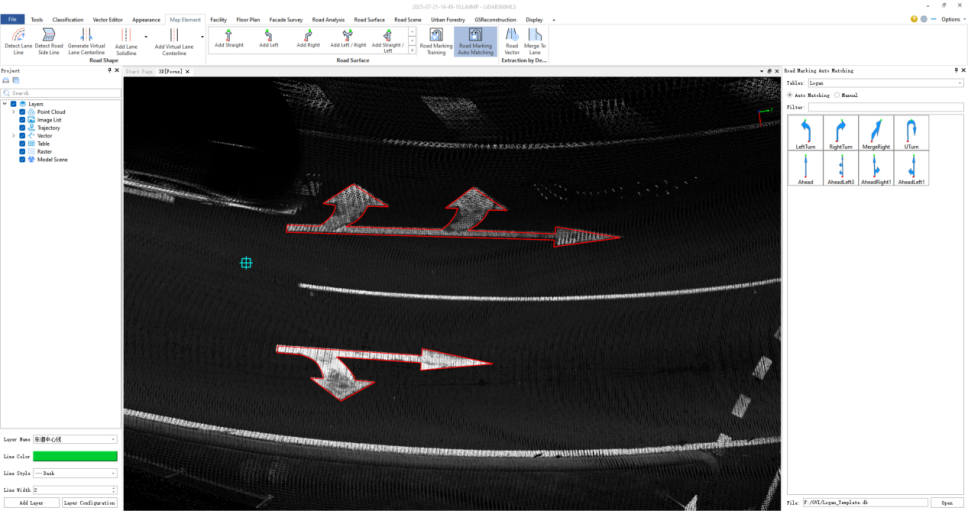
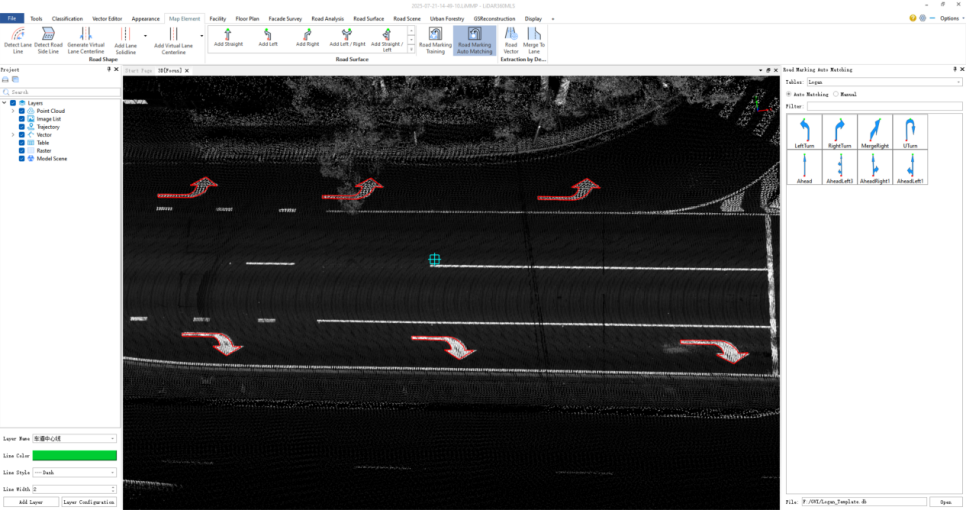
学習済みモデルの検証後、LiDAR360MLSは測量ルート全体の路面標示を自動的に認識しました。ソフトウェアは点群全体から路面上の地物を検出・分類し、道路台帳、資産管理、自動運転用地図の作成といった後工程ですぐに利用できる構造化データを出力しました。
スマート交通にとって重要である理由
UNSWのプロジェクトは、高精度な道路標示認識に専任の機械学習チームが不要になったことを実証しています。LiDAR360MLSに組み込まれたディープラーニングワークフローを活用することで、土木工学の研究者はモデル開発ではなく、活用成果に注力できます。その結果、生の点群データから実用的な道路台帳を作成するまでの時間が大幅に短縮されます。 オーストラリアのお客様からのフィードバック:「以前は、使用可能なモデルを準備するのに数週間かかっていました。今では数時間で完了します。現地マッピングを一変させる画期的なソリューションです。」
主な成果
LiMobile M2の詳細:https://www.greenvalleyintl.com/LiMobileM2
おすすめ


カリフォルニア州バークレーに本社を置くGreenValley International Inc(GVI)は、3Dマッピング技術をリードするイノベーターです。GVIは、先進的な航空・地上・モバイルLiDAR測量/マッピング用ハードウェアシステム、最先端のソフトウェア、およびターンキーソリューションを幅広く提供しています。当社のポートフォリオには、航空機搭載型、ハンドヘルド型、車載型、バックパック型のレーザースキャニングプラットフォームのほか、LiDARデータ処理プラットフォームLiDAR360などの点群処理ソフトウェアが含まれます。GVIはLiDARと画像の融合技術に注力し、LiDAR、UAV、SLAM、写真測量などの技術を駆使して、3次元空間を正確にデジタル化することを専門としています。事業領域と技術力を拡大し続ける中、GVIは今後もイノベーションを推進し、LiDAR分野の可能性を広げることに尽力してまいります。